Главная /
Аналитическая геометрия /
Дана гипербола с полуосями, равными 1 и с центром её симметрии в точке [формула] является действительной осью симметрии этой гиперболы. Выберите правильный вариант уравнения вышеуказанной линии
Дана гипербола с полуосями, равными 1 и с центром её симметрии в точке ![math]() – начало координат и расположенная в нижней полуплоскости. Ось
![math]() является действительной осью симметрии этой гиперболы. Выберите правильный вариант уравнения вышеуказанной линии
вопрос
 – начало координат и расположенная в нижней полуплоскости. Ось
 является действительной осью симметрии этой гиперболы. Выберите правильный вариант уравнения вышеуказанной линии
Правильный ответ:
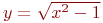
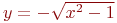
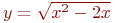
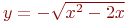
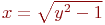
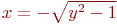
Сложность вопроса
22
Сложность курса: Аналитическая геометрия
45
Оценить вопрос
Комментарии:
Аноним
Это очень намудрённый тест intuit.
19 мар 2020
Аноним
спасибо за пятёрку
01 ноя 2018
Аноним
Если бы не данные подсказки - я бы не справился c этими тестами интуит.
13 янв 2017
Другие ответы на вопросы из темы математика интуит.
-
#
Уравнение диагонали ромба
![math]() . Точка пересечения диагоналей имеет координаты
![math]() . Определите координаты вершин
![math]() и
![math]() , зная длину стороны ромба
![math]() .
-
#
Заданы координаты точки в полярной системе координат:
![math]() . Найти декартовы координаты этой точки.
-
#
Найти угол между плоскостью заданной уравнением
![math]() и плоскостью, если известны координаты трех точек лежащих в этой плоскости. Ответ введите в градусах с точностью до 1-го знака после запятой.
\begin {matrix}
X_0&4\\
Y_0&5\\
Z_0&1\\
X_1&8\\
Y_1&10\\
Z_1&8\\
X_2&6\\
Y_2&8\\
Z_2&2
\end{matrix}
\begin {matrix}
A_1&3\\
B_1&2\\
C_1&7
\end{matrix}
-
#
Найти уравнение плоскости, проходящей через прямые
![math]() ,
![math]() .
- # Задана матрица. \begin{matrix} 1&4&2&2\\ 4&1&3&3\\ 1&9& 1&2\\ 4&2&2&3 \end{matrix} Вычислить ее определитель
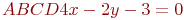 . Точка пересечения диагоналей имеет координаты
 . Определите координаты вершин
 и
 , зная длину стороны ромба
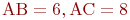 .
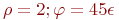 . Найти декартовы координаты этой точки.
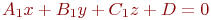 и плоскостью, если известны координаты трех точек лежащих в этой плоскости. Ответ введите в градусах с точностью до 1-го знака после запятой.
\begin {matrix}
X_0&4\\
Y_0&5\\
Z_0&1\\
X_1&8\\
Y_1&10\\
Z_1&8\\
X_2&6\\
Y_2&8\\
Z_2&2
\end{matrix}
\begin {matrix}
A_1&3\\
B_1&2\\
C_1&7
\end{matrix}
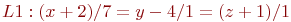 ,
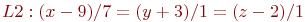 .