Главная /
Основы аналитической геометрии /
После трансляции координаты точки приняли значение (6;9). Найдите координаты до трансляции системы координат вдоль оси ОХ на a=5; вдоль оси ОУ на b=4.
После трансляции координаты точки приняли значение (6;9). Найдите координаты до трансляции системы координат вдоль оси ОХ на a=5; вдоль оси ОУ на b=4.
Правильный ответ:
(13;11)
(11;13)
(8;8)
Сложность вопроса
77
Сложность курса: Основы аналитической геометрии
36
Оценить вопрос
Комментарии:
Аноним
Я преподаватель! Немедленно заблокируйте сайт с ответами интуит. Я буду жаловаться!
11 мар 2017
Аноним
Зачёт в студне отлично. Бегу кутить отмечать халяву с тестами интуит
03 апр 2016
Аноним
Это очень легкий решебник интуит.
21 янв 2016
Другие ответы на вопросы из темы математика интуит.
- # Найти координаты точки В, симметричной точке А(3;4) относительно начала координат.
-
#
Задано уравнение плоскости в виде
![math]() . Найти значение недостающего косинуса. Ответ введите с точностью до 3-го знака после запятой.
\begin {matrix}
cos \alpha &0.4\\
cos \beta &?\\
cos \gamma &0.3\\
p &4
\end{matrix}
-
#
Найти угол, под которым с плоскостью
![math]() \begin{matrix}
A &3\\
B &2\\
C &4\\
D &5
\end{matrix}
пересекается прямая, образованная пересечением двух плоскостей, заданных уравнениями:
A_1x+B_1y+C_1z+D_1=0;\\
A_2x+B_2y+C_2z+D_2=0.
\begin{matrix}
A_1 &3\\
B_1 &1\\
C_1 &2\\
D_1 &1\\
A_2 &-1\\
B_2 &3\\
C_2 &4\\
D_2 &1
\end{matrix}
- # Сколько общих точек имеют линии заданные уравнениями: x^2+6x+y^2+10y+30=0\\ x^2+12x+y^2+18y+108=0
- # Найти матрицу алгебраических дополнений определителя: \begin{matrix} 4&5&6\\ 3&9&7\\ 6&9&2 \end{matrix}
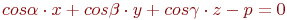 . Найти значение недостающего косинуса. Ответ введите с точностью до 3-го знака после запятой.
\begin {matrix}
cos \alpha &0.4\\
cos \beta &?\\
cos \gamma &0.3\\
p &4
\end{matrix}
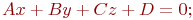 \begin{matrix}
A &3\\
B &2\\
C &4\\
D &5
\end{matrix}
пересекается прямая, образованная пересечением двух плоскостей, заданных уравнениями:
A_1x+B_1y+C_1z+D_1=0;\\
A_2x+B_2y+C_2z+D_2=0.
\begin{matrix}
A_1 &3\\
B_1 &1\\
C_1 &2\\
D_1 &1\\
A_2 &-1\\
B_2 &3\\
C_2 &4\\
D_2 &1
\end{matrix}