Главная /
Основы аналитической геометрии /
Найти расстояние от точки (1;2;4) до плоскости, если известны координаты точки и двух векторов лежащих в этой плоскости. Ответ введите с точностью до 2-го знака после запятой. \begin {matrix} X_0&2\\ Y_0 &3\\ Z_0&1\\ ax&4\\ ay&5\\ az&a
Найти расстояние от точки (1;2;4) до плоскости, если известны координаты точки и двух векторов лежащих в этой плоскости. Ответ введите с точностью до 2-го знака после запятой.
Правильный ответ:
1,59
Сложность вопроса
92
Сложность курса: Основы аналитической геометрии
36
Оценить вопрос
Комментарии:
Аноним
Я завалил сессию, за что я не углядел этот крутой сайт с всеми ответами с тестами intuit раньше
17 окт 2020
Аноним
спасибо за ответ
29 янв 2017
Аноним
Зачёт защитил. Мчусь кутить отмечать 5 в зачётке по тесту
29 апр 2016
Другие ответы на вопросы из темы математика интуит.
-
#
Даны полуоси гиперболы
![math]() и
![math]() . Найти расстояние между ее фокусами.
![math]() Ответ введите с точностью до 2-го знака после запятой.
-
#
Найти кратчайшее расстояние от точки
![math]() до прямой:
![math]() \begin{matrix}
R_x&1\\
R_y&4\\
R_z&3\\
X_0&2\\
Y_0&3\\
Z_0&4\\
X_1&5\\
Y_1&1\\
Z_1&3
\end{matrix}Ответ введите с точностью до 2-го знака после запятой.
- # Дан однополостный гиперболоид. Его полуоси a, b, c. Выясните, какая из точек принадлежит однополосному гиперболоиду. \begin{matrix} a &5\\ b &3\\ c &4 \end{matrix}
-
#
Найти точки пересечения прямой, проходящей через точку с координатами (Xo,Yo,Zo) в направлении вектора (Rx,Ry,Rz), с поверхностью заданной уравнением:
![math]() \begin{matrix}
X_0 &3\\
Y_0 &4\\
Z_0 &-2\\
R_x &3\\
R_y &-6\\
R_z &4
\end{matrix}
- # Найти проекции на оси координат направляющего вектора прямой проходящей через две точки, координаты которых: (4;6) и (5;9).
 и
 . Найти расстояние между ее фокусами.
 Ответ введите с точностью до 2-го знака после запятой.
 до прямой:
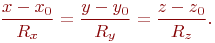 \begin{matrix}
R_x&1\\
R_y&4\\
R_z&3\\
X_0&2\\
Y_0&3\\
Z_0&4\\
X_1&5\\
Y_1&1\\
Z_1&3
\end{matrix}Ответ введите с точностью до 2-го знака после запятой.
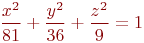 \begin{matrix}
X_0 &3\\
Y_0 &4\\
Z_0 &-2\\
R_x &3\\
R_y &-6\\
R_z &4
\end{matrix}