Главная /
Основы аналитической геометрии /
Дан однополостный гиперболоид. Его полуоси a, b, c. Выясните, какая из точек принадлежит однополосному гиперболоиду. \begin{matrix} a &9\\ b &12\\ c &7 \end{matrix}
Дан однополостный гиперболоид. Его полуоси a, b, c. Выясните, какая из точек принадлежит однополосному гиперболоиду.
Правильный ответ:
Сложность вопроса
31
Сложность курса: Основы аналитической геометрии
36
Оценить вопрос
Комментарии:
Аноним
Какой студент ищет эти тесты по интуит? Это же безумно легко
31 май 2019
Аноним
Я провалил экзамен, какого рожна я не увидел этот крутой сайт с ответами по тестам интуит до зачёта
09 июн 2018
Аноним
Если бы не данные ответы - я бы не решил c этими тестами интуит.
09 май 2018
Другие ответы на вопросы из темы математика интуит.
- # Найти векторное произведение. \begin{matrix} a&5&3&2\\ b&1&3&5 \end{matrix}
-
#
Задано уравнение прямой в виде
![math]() .
A=3\\
B=2\\
C=1
Найти тупой угол в градусах между прямой и направлением оси ОХ. Ответ введите с точностью до 1-го знака после запятой.
-
#
Даны полуоси гиперболы
![math]() и
![math]() . Найти расстояние между ее фокусами.
![math]() Ответ введите с точностью до 2-го знака после запятой.
-
#
Задано уравнение кривой в виде: Ax2+2Bxy+Cy2+F=0. Найти преобразование координат
![math]() , которое приводит уравнение к виду:
![math]() . Указать значение
![math]() .
\begin{matrix}
A= 32\\
B= 26\\
C=-7 \\
F=180
\end{matrix}
-
#
Составить уравнение плоскости проходящей через точку с координатами
![math]() и прямую заданную уравнением:
![math]() Уравнение представить в виде:
![math]() \begin{matrix}
X_0 &1\\
Y_0&2\\
Z_0 &3\\
R_x &6\\
R_y &3\\
R_z & 2\\
X_1 &2\\
Y_1 &1\\
Z_1 &5
\end{matrix}
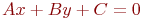 .
A=3\\
B=2\\
C=1
Найти тупой угол в градусах между прямой и направлением оси ОХ. Ответ введите с точностью до 1-го знака после запятой.
 и
 . Найти расстояние между ее фокусами.
 Ответ введите с точностью до 2-го знака после запятой.
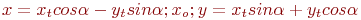 , которое приводит уравнение к виду:
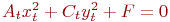 . Указать значение
 .
\begin{matrix}
A= 32\\
B= 26\\
C=-7 \\
F=180
\end{matrix}
 и прямую заданную уравнением:
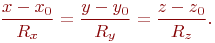 Уравнение представить в виде:
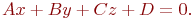 \begin{matrix}
X_0 &1\\
Y_0&2\\
Z_0 &3\\
R_x &6\\
R_y &3\\
R_z & 2\\
X_1 &2\\
Y_1 &1\\
Z_1 &5
\end{matrix}