Главная /
Основы аналитической геометрии /
Дана матрица левой части и столбец свободных членов системы линейных алгебраических уравнений. \begin{matrix} 5&6&8\\ 4&6&7\\ 2&4&8 \end{matrix} Вычислить третий вспомогательный определитель системы. \begin{matrix} 88\\ 77\\ 72 \en
Дана матрица левой части и столбец свободных членов системы линейных алгебраических уравнений.
Вычислить третий вспомогательный определитель системы.
вопросПравильный ответ:
168
Сложность вопроса
70
Сложность курса: Основы аналитической геометрии
36
Оценить вопрос
Комментарии:
Аноним
Я сотрудник деканата! Прямо сейчас сотрите сайт и ответы интуит. Немедленно!
30 авг 2016
Другие ответы на вопросы из темы математика интуит.
-
#
Даны полуоси гиперболы
![math]() и
![math]() . Найти ее эксцентриситет.
![math]() Ответ введите с точностью до 2-го знака после запятой.
-
#
Задано уравнение плоскости в виде
![math]() . Найти расстояние до плоскости от начала координат. Ответ введите с точностью до 3-го знака после запятой.
\begin{matrix}
A &4\\
B &5\\
C &4\\
D &7
\end{matrix}
-
#
Задано уравнение плоскости в виде
![math]() . Найти значение недостающего косинуса. Ответ введите с точностью до 3-го знака после запятой.
\begin {matrix}
cos \alpha &0.4\\
cos \beta &?\\
cos \gamma &0.3\\
p &4
\end{matrix}
-
#
Определите, сколько общих точек имеет окружность радиуса R с центром в точке координатами (Xo;Yo) с прямой заданной уравнением
![math]() .
\begin{matrix}
R &3\\
X_0 &0\\
Y_0 &1\\
A &1\\
B &3\\
C &2
\end{matrix}
- # Даны матрица левой части и столбец свободных членов системы линейных алгебраических уравнений. \begin{matrix} 4&2\\ 8&1 \end{matrix} Найти второй вспомогательный определитель системы. \begin{matrix} 18\\ 21 \end{matrix}
 и
 . Найти ее эксцентриситет.
 Ответ введите с точностью до 2-го знака после запятой.
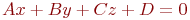 . Найти расстояние до плоскости от начала координат. Ответ введите с точностью до 3-го знака после запятой.
\begin{matrix}
A &4\\
B &5\\
C &4\\
D &7
\end{matrix}
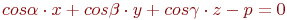 . Найти значение недостающего косинуса. Ответ введите с точностью до 3-го знака после запятой.
\begin {matrix}
cos \alpha &0.4\\
cos \beta &?\\
cos \gamma &0.3\\
p &4
\end{matrix}
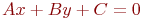 .
\begin{matrix}
R &3\\
X_0 &0\\
Y_0 &1\\
A &1\\
B &3\\
C &2
\end{matrix}