Главная /
Основы аналитической геометрии /
Дана матрица левой части и столбец свободных членов системы линейных алгебраических уравнений. \begin{matrix} 9&3&8\\ 7&2&6\\ 4&1&3 \end{matrix} Вычислить третий вспомогательный определитель системы. \begin{matrix} 54\\ 39\\ 20 \en
Дана матрица левой части и столбец свободных членов системы линейных алгебраических уравнений.
Вычислить третий вспомогательный определитель системы.
вопросПравильный ответ:
3
Сложность вопроса
20
Сложность курса: Основы аналитической геометрии
36
Оценить вопрос
Комментарии:
Аноним
Пишет вам сотрудник деканата! Оперативно заблокируйте сайт с ответами интуит. Это невозможно
07 дек 2019
Аноним
Какой студент ищет эти тесты с интуитом? Это же совсем для даунов
26 окт 2016
Другие ответы на вопросы из темы математика интуит.
-
#
Задано уравнение эллипса:
![math]() Значения
![math]() и
![math]()
![math]() Какая из нижеприведенных точек лежит внутри этой кривой.
-
#
Найти уравнение плоскости в виде
![math]() , если известны координаты трех точек лежащих в этой плоскости.
\begin {matrix}
X_0&4\\
Y_0&5\\
Z_0&1\\
X_1&8\\
Y_1&10\\
Z_1&8\\
X_2&6\\
Y_2&8\\
Z_2&2
\end{matrix}
-
#
Составить уравнение плоскости проходящей через точку с координатами
![math]() и перпендикулярную прямой заданной уравнением:
![math]() Уравнение представить в виде:
![math]() \begin{matrix}
X_0 &1\\
Y_0&8\\
Z_0 &3\\
R_x &4\\
R_y &2\\
R_z & 1\\
X_1 &2\\
Y_1 &1\\
Z_1 &5
\end{matrix}
- # Задана матрица коэффициентов левой части системы линейных алгебраических уравнений: \begin{matrix} x&y&z\\ -8,5&1&10\\ -1,5&1&3\\ -10&2&13 \end{matrix} И одно из базисных решений: \begin{matrix} x&-4\\ y&9\\ z&0 \end{matrix} Найти методом Гаусса базисные решения.
- # Заданы координаты двух векторов: (2;5;7) и (2;1;2). Найти разность векторов.
 Значения
 и

 Какая из нижеприведенных точек лежит внутри этой кривой.
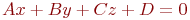 , если известны координаты трех точек лежащих в этой плоскости.
\begin {matrix}
X_0&4\\
Y_0&5\\
Z_0&1\\
X_1&8\\
Y_1&10\\
Z_1&8\\
X_2&6\\
Y_2&8\\
Z_2&2
\end{matrix}
 и перпендикулярную прямой заданной уравнением:
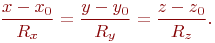 Уравнение представить в виде:
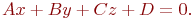 \begin{matrix}
X_0 &1\\
Y_0&8\\
Z_0 &3\\
R_x &4\\
R_y &2\\
R_z & 1\\
X_1 &2\\
Y_1 &1\\
Z_1 &5
\end{matrix}